 HOTEBIKE
Cómo mantener y reparar el motor de una bicicleta eléctrica
Requisitos técnicos
Tienen diferentes requisitos especiales en términos de requisitos de carga, rendimiento técnico y entorno de trabajo:
1.El motor de accionamiento de un vehículo eléctrico necesita una sobrecarga de 4 a 5 veces para cumplir con los requisitos de aceleración a corto plazo o subida de pendientes; los motores industriales solo requieren el doble de sobrecarga.
2.Se requiere que la velocidad máxima de los vehículos eléctricos alcance de 4 a 5 veces la velocidad base al circular en carretera, mientras que los motores industriales solo necesitan alcanzar la potencia constante de 2 veces la velocidad base.
3.El motor de accionamiento de un vehículo eléctrico debe diseñarse según el modelo y los hábitos de conducción del conductor, mientras que el motor industrial solo necesita diseñarse según el modo de trabajo típico.
4.Los vehículos eléctricos requieren una alta densidad de potencia (generalmente dentro de 1 kg/kW) y un buen gráfico de eficiencia (con alta eficiencia en un amplio rango de velocidad y par) para reducir el peso del vehículo y extender la autonomía de conducción; sin embargo, los motores industriales generalmente consideran la densidad de potencia, la eficiencia y el costo, y optimizan la eficiencia cerca del punto de trabajo nominal.
5.El motor de accionamiento de un vehículo eléctrico requiere alta controlabilidad, alta precisión en estado estable y buen rendimiento dinámico; el motor industrial solo tiene requisitos de rendimiento específicos.
6.El motor de accionamiento de un vehículo eléctrico se instala en el vehículo motorizado, con espacio reducido, y funciona en altas temperaturas, mal tiempo, vibraciones frecuentes y otros entornos adversos. Los motores industriales generalmente funcionan en una posición fija.
Averías comunes
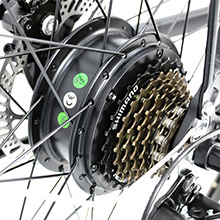
Las averías comunes en los motores de CC sin escobillas generalmente se examinan a partir de sus tres componentes.
Cuando la ubicación de la avería no está clara, primero se debe verificar el cuerpo del motor, luego el sensor de posición y, finalmente, el circuito de control de accionamiento. En el cuerpo del motor, los posibles problemas son:
1.Mal contacto del devanado del motor, cable roto o cortocircuito. Hará que el motor no gire; el motor puede arrancar en algunas posiciones, pero no en otras; el motor está desequilibrado.
2.La desmagnetización del polo magnético principal del motor hará que el par del motor sea notablemente pequeño, mientras que la velocidad sin carga es alta y la corriente es grande. En el sensor de posición, los problemas comunes son daño del elemento Hall, mal contacto, cambio de posición, lo que hará que el par de salida del motor sea menor, y en casos graves hará que el motor no se mueva o vibre de un lado a otro en un punto determinado. El transistor de potencia es el más propenso a fallar en el circuito de control de accionamiento, es decir, el transistor de potencia se daña debido a sobrecarga prolongada, sobretensión o cortocircuito. Lo anterior es un análisis simple de las averías comunes del motor sin escobillas; en la operación real del motor surgirán varios problemas. Los inspectores deben tener cuidado de no encender la corriente al azar si no tienen una comprensión exacta de la situación, para no causar daños a otros componentes del motor.
Métodos de mantenimiento y reparación
Hay dos tipos de averías del motor: averías mecánicas y averías eléctricas. Las averías mecánicas son fáciles de encontrar, mientras que las averías eléctricas se analizan y juzgan midiendo su voltaje o corriente. A continuación se presentan los métodos de detección y solución de averías comunes del motor.
Alta corriente sin carga del motor
Cuando la corriente sin carga del motor supera los datos límite, indica que el motor tiene una avería. Las razones de la alta corriente sin carga del motor incluyen: gran fricción mecánica dentro del motor, cortocircuito local de la bobina, desmagnetización del imán de acero. Si continuamos realizando las pruebas e inspecciones relevantes, podemos determinar la causa o ubicación de la avería.
La relación de velocidad sin carga/carga del motor es mayor a 1.5. Encienda la alimentación y gire el manillar para que el motor gire a alta velocidad y sin carga durante más de 10 s. Cuando la velocidad del motor se estabilice, mida la velocidad máxima sin carga N1 del motor en este momento. En condiciones de prueba estándar, conduzca más allá de 200 m para medir la velocidad máxima con carga N2 del motor. Relación sin carga/carga = N2 ÷ N1.
Cuando la relación de velocidad sin carga/carga del motor es mayor a 1.5, indica que la desmagnetización del imán de acero del motor es bastante severa, y se debe reemplazar todo el conjunto de imanes de acero dentro del motor. En el proceso de mantenimiento real de vehículos eléctricos, generalmente se reemplaza todo el motor.
Calentamiento del motor
La causa directa del calentamiento del motor es la alta corriente. La relación entre la corriente del motor I, la fuerza electromotriz de entrada E1 del motor, y la fuerza electromotriz inducida E2 de la rotación del motor (también llamada fuerza contraelectromotriz) y la resistencia de la bobina del motor R es: I = (E1 – E2) ÷ R. El aumento de I indica que R disminuye o E2 disminuye. La disminución de R generalmente es causada por un cortocircuito o circuito abierto de la bobina; la disminución de E2 generalmente es causada por desmagnetización del imán de acero o cortocircuito o circuito abierto de la bobina. En la práctica de mantenimiento de bicicletas eléctricas, el método para tratar la barrera de disipación de calor del motor es generalmente reemplazar el motor.
Hay colisión mecánica o ruido mecánico dentro del motor durante el funcionamiento
Ya sea un motor de alta velocidad o un motor de baja velocidad, no debe haber colisión mecánica o ruido mecánico irregular cuando funciona con carga. Diferentes tipos de motores se pueden reparar de diferentes maneras.
La autonomía del vehículo se acorta, fatiga del motor
Las razones de la corta autonomía de conducción y la fatiga del motor (comúnmente conocida como fatiga del motor) son complicadas. Sin embargo, cuando se eliminan las cuatro averías del motor mencionadas anteriormente, en general, la avería con corta autonomía de conducción del vehículo no es causada por el motor, sino que está relacionada con la atenuación de la capacidad de la batería, la carga del cargador con potencia insuficiente, la deriva de los parámetros del controlador (la señal PWM no alcanza el 100%), etc.
Falta de fase del motor sin escobillas
La falta de fase del motor sin escobillas generalmente se debe al daño del elemento Hall del motor sin escobillas. Midiendo la resistencia del cable de salida del elemento Hall al cable de tierra del Hall y al cable de alimentación del Hall, podemos determinar qué elemento Hall falla por comparación.
Generalmente se recomienda reemplazar los tres componentes Hall al mismo tiempo para garantizar la posición precisa de la conmutación del motor. Antes de reemplazar el elemento Hall, debe estar claro si el ángulo algebraico de fase del motor es de 120° o 60°. Generalmente, la posición de los tres elementos Hall del motor de ángulo de fase de 120° es paralela. Para el motor de ángulo de fase de 60°, el elemento Hall en el medio de los tres elementos Hall se coloca en una posición de 180°.
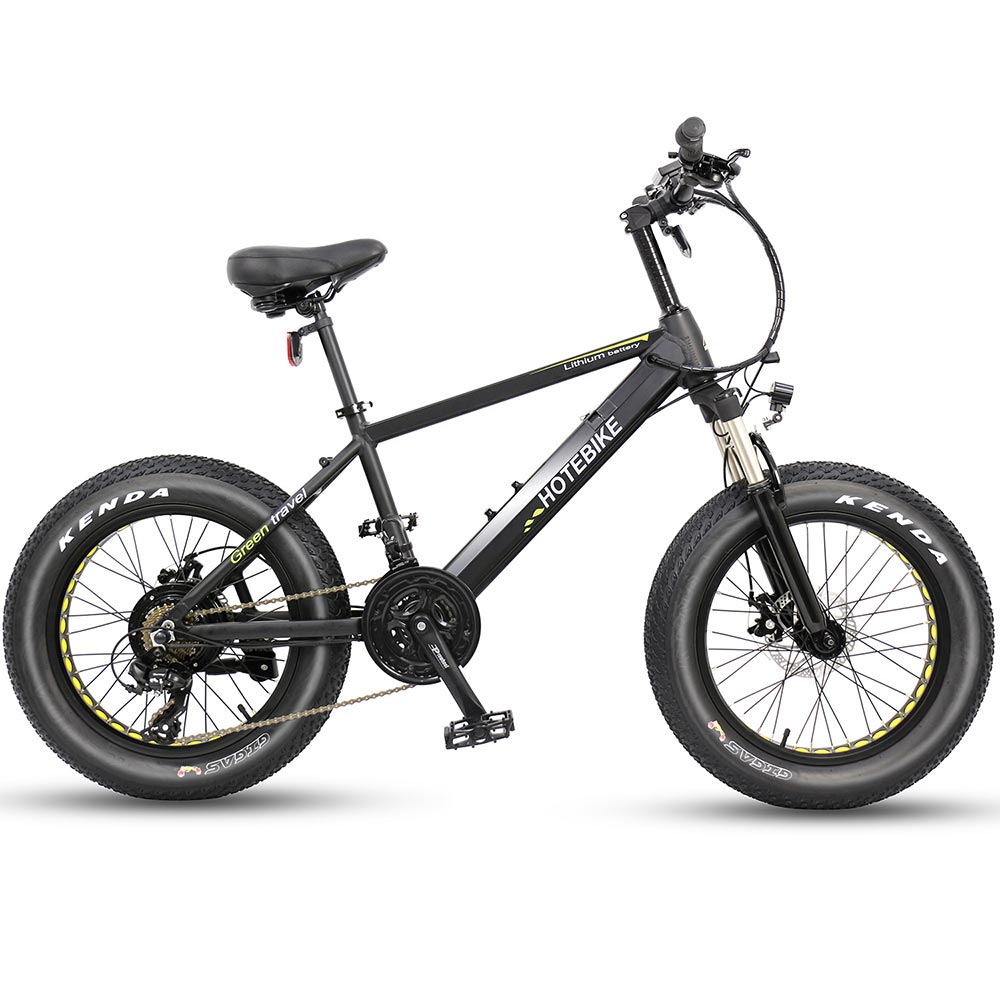
¡GRAN OFERTA EN AMAZON!!!
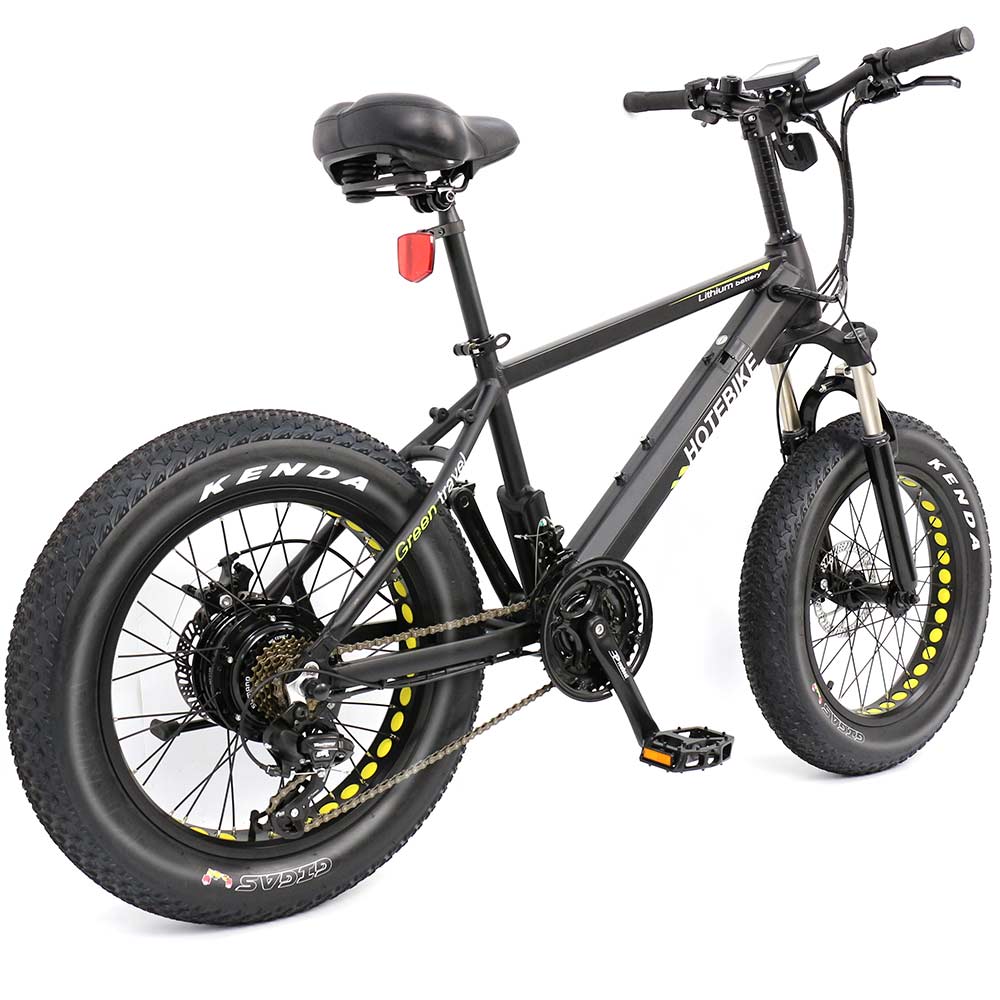
Motor de engranajes sin escobillas de 36V350W
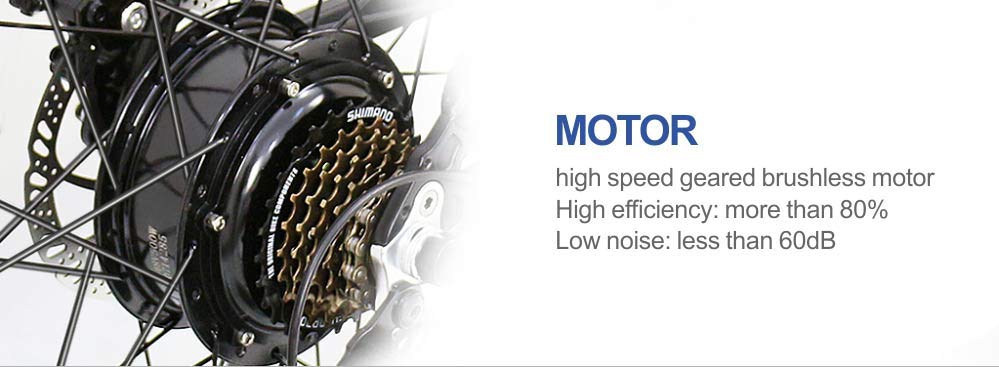
Motor de cubo con engranajes sin escobillas de alta velocidad
Alta eficiencia: más del 82%
Bajo ruido: menos de 60 db
Preguntas frecuentes
¿Cómo mantener el motor de una bicicleta eléctrica?
El mantenimiento del motor de una bicicleta eléctrica requiere revisar el cuerpo del motor, el sensor de posición y el circuito de control. Verifique el devanado por mal contacto, cable roto o cortocircuito, y evite la desmagnetización. Los motores necesitan una sobrecarga de 4 a 5 veces para aceleración o subidas, y deben operar en entornos adversos como altas temperaturas y vibraciones.
¿Cuáles son las averías comunes del motor eléctrico?
Las averías comunes en motores de CC sin escobillas incluyen mal contacto del devanado, cable roto o cortocircuito, que impiden el giro o causan desequilibrio. También puede haber desmagnetización. Revise primero el cuerpo del motor, luego el sensor de posición y finalmente el circuito de control de accionamiento para diagnosticar.
¿Qué requisitos técnicos tiene un motor de bicicleta eléctrica?
El motor de una bicicleta eléctrica necesita una sobrecarga de 4 a 5 veces para aceleración o subidas, y una velocidad máxima de 4 a 5 veces la velocidad base. Debe tener alta densidad de potencia (dentro de 1 kg/kW) y alta eficiencia en un amplio rango. Se diseña según el modelo y hábitos del conductor, y funciona en altas temperaturas y vibraciones.
¿Cómo reparar un motor de bicicleta eléctrica que no gira?
Si el motor no gira, primero verifique el cuerpo del motor por mal contacto del devanado, cable roto o cortocircuito. Luego revise el sensor de posición y el circuito de control de accionamiento. El motor puede arrancar solo en algunas posiciones si hay problemas de devanado. Asegúrese de que no haya desmagnetización y que la sobrecarga sea adecuada.